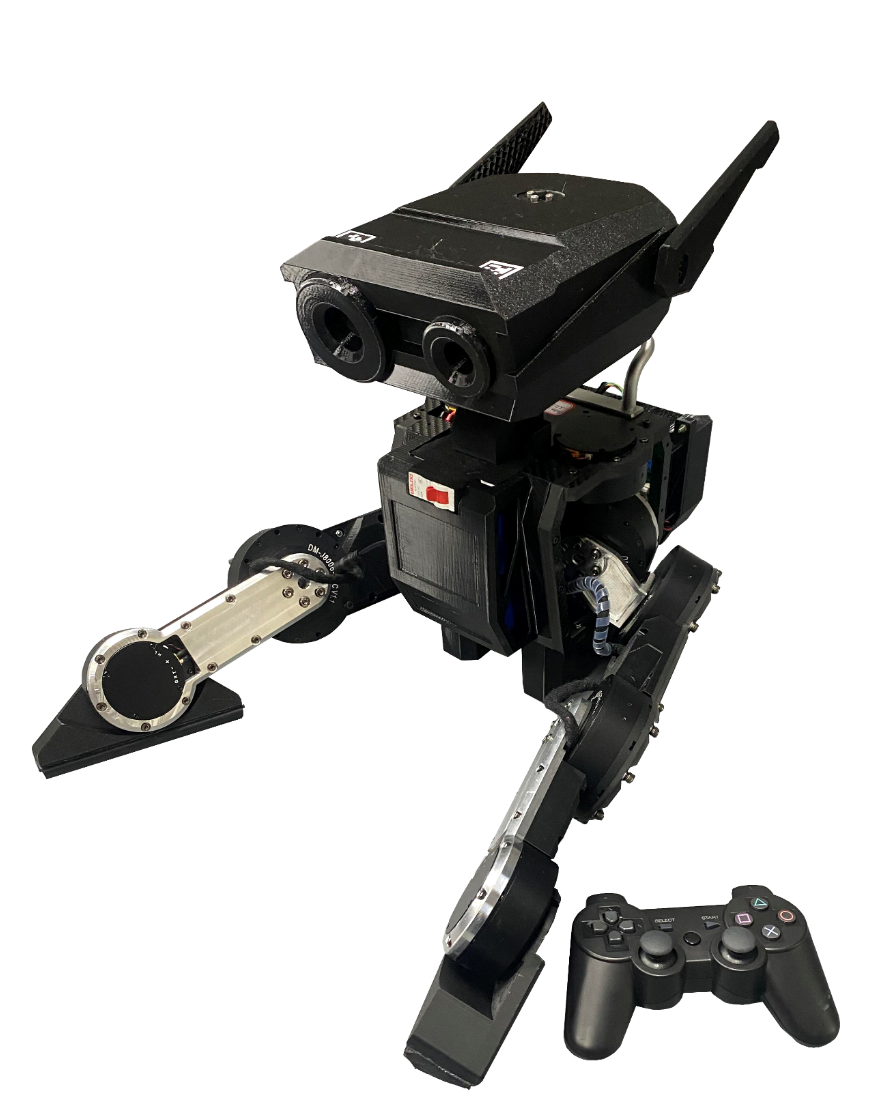
支持足式行走,内置陀螺仪与加速度计,异常时自动安全停止。
提供二次开发接口与 RL 强化学习训练框架,加速算法研究落地。
STM32 实时控制 + Odroid C4 + Jetson Nano 推理,4GB+64GB 存储。
膝盖等关节峰值扭矩 20N·m,脚踝峰值 12N·m,运动更有力。
| 身高 | 35 cm |
| 体重 | 8 kg |
| 续航 | 130 分钟 |
| 主机 | STM32、Odroid C4、Jetson Nano |
| 运行内存 | 4 GB |
| 存储 | 64 GB |
| ARM 网络推理处理器 | Arm Cortex-A55 |
| 充电接口 | DC |
| 网口 | 3 个(RJ45) |
| 传感器 | 按需定制 |
| 自由度(DoF) | 10 自由度 |
| 航向、脚踝扭矩 | 额定扭矩 4N·m,峰值扭矩 12N·m |
| 横滚、俯仰、膝盖扭矩 | 额定扭矩 8N·m,峰值扭矩 20N·m |
| 最大速度 | 0.5 m/s |
| 足式行走 | 支持 |
| 自动安全停止 | 支持 |
| 惯性传感器 | 陀螺仪 + 加速度计 |
| API / 研究性程序 | 二次开发接口 + RL 训练框架 |
* 本手册会根据产品改进、规格变更等原因进行适当修改,不做额外通知。